WholeBodyWAM: Generalizing Pre-trained World-Action Priors to Humanoid Loco-Manipulation via WBC-Grounded Coordination
大多数 WAM 研究主要聚焦于桌面或机械臂中心的操作任务,而人形机器人的移动操作仍较少被探索。
Loading...
大多数 WAM 研究主要聚焦于桌面或机械臂中心的操作任务,而人形机器人的移动操作仍较少被探索。
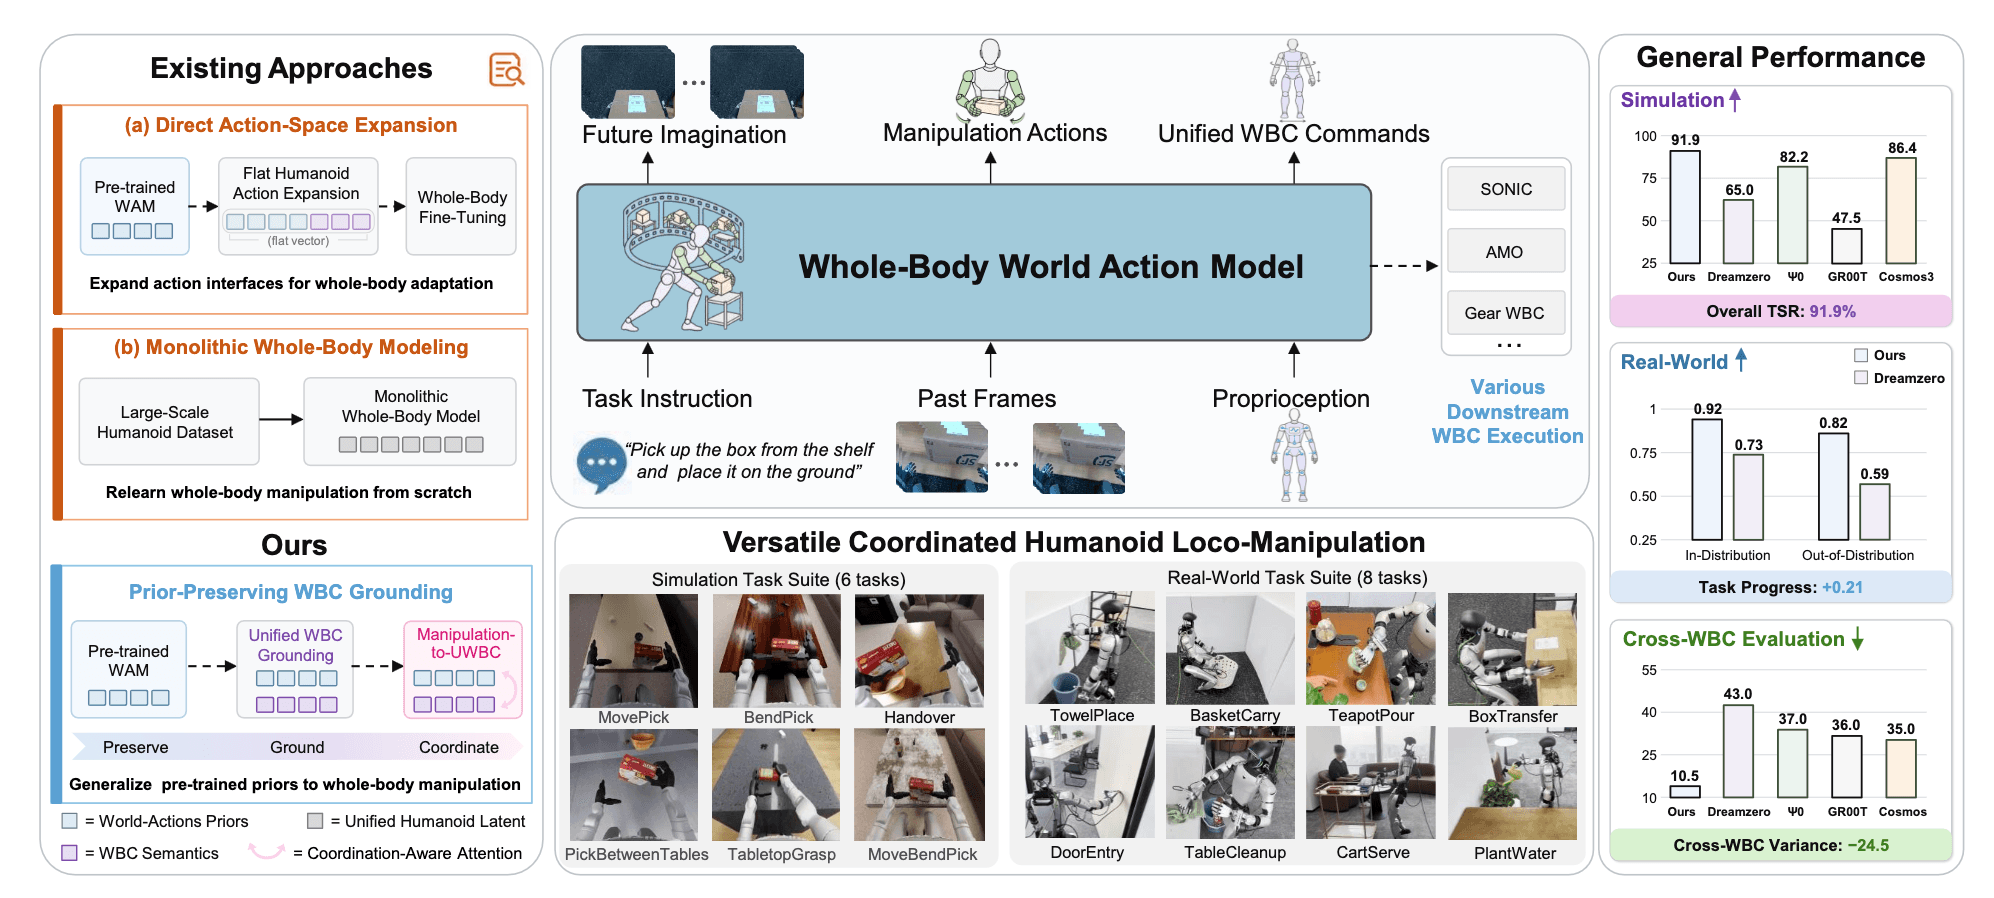
WAM 很强 → 但主要做桌面/机械臂 → humanoid whole-body 更难 → 现有两类方案都有问题 → 作者认为不该重新学 whole-body,而应该保留已有 WAM prior,只补上 WBC grounding 和 coordination。
分析了目前现状的三个问题:1)一个杯子在近处直接拿起来就好了,在更远的地方就要位置移动再去拿,显然这两个动作是合作关系,这里的问题就是全身动作什么时候要去与机械臂操作合作;2)人类语义上的同一个 whole-body intention,在不同 WBC 里可能对应完全不同的 command representation。要统一动作表示;3)数据稀缺
先前方法:1)把动作维度扩展到全身(没有告知新扩展的维度信息的含义,训练效果不佳);2)humanoid-native WAM,刚开始训练时输入的就是全身动作(需要重新学习)
洞察就是既然现在wam已经有了manipulation prior,只教它怎么把已有 manipulation ability 接到 humanoid whole-body controller 上就行
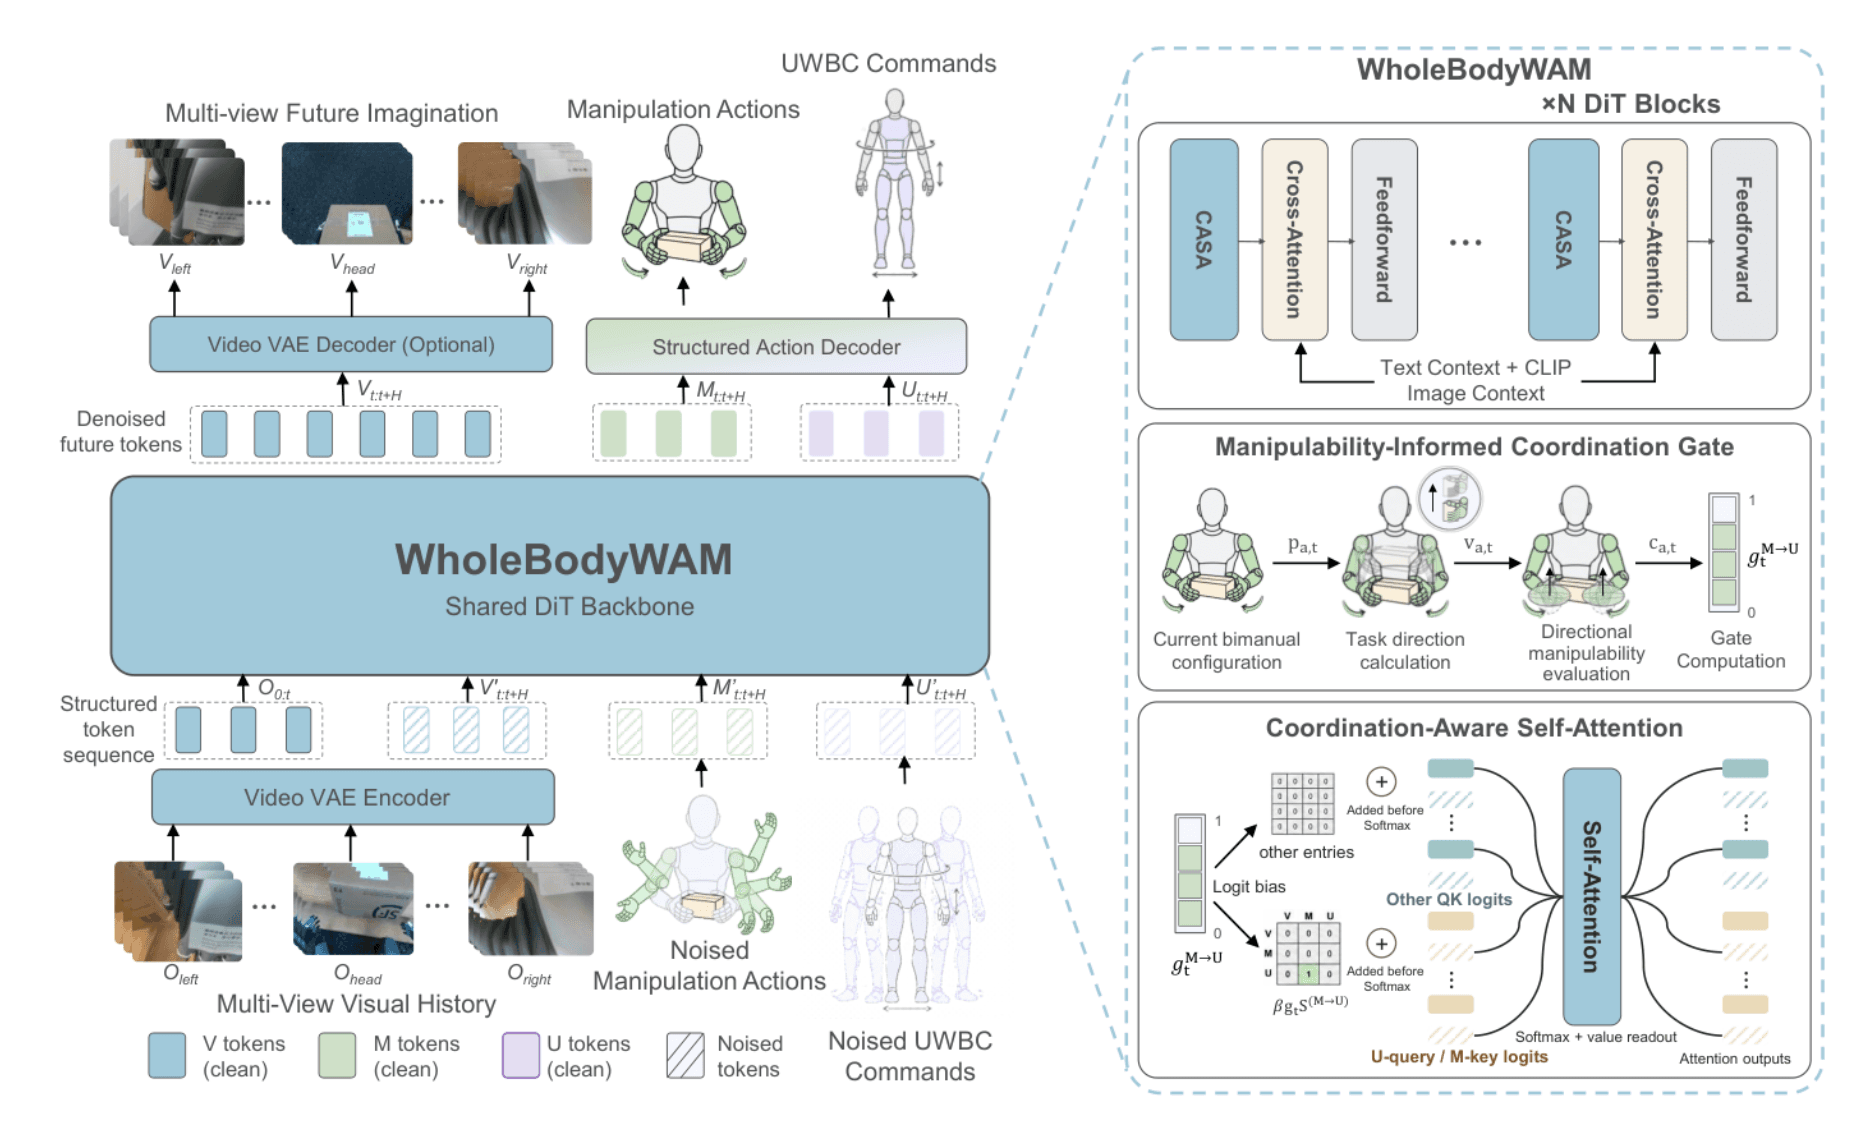
这篇总体来说还是很好理解的,首先需要了解CASA增强全身控制,通过self attention,然后了解门控的物理意义,手臂伸得越直,门控值就越大,越可能发生全身移动,让门控变小,所以在我看来门控是一个奖励函数。
1. Manipulation Actions 与 UWBC Commands
其中,Manipulation Actions 主要描述机械臂和手部的操作动作,包括机械臂关节目标以及手指关节角度,可以简单理解为:
而 UWBC(Unified Whole-Body Controller Interface)描述的是除机械臂和手部操作之外,用于完成全身协调的控制信号,例如:
- Base 的线速度和角速度;
- Heading;
- Pelvis 的位置、高度和姿态;
- Torso 姿态;
- Waist 和 Lower-body 的关节位置、速度。
因此,可以将完整的 Humanoid Action 理解为:
也就是说,Manipulation Action 负责“手臂和手怎么完成操作”,UWBC 则负责“身体和腿如何配合这个操作”。
如果去掉 UWBC 这一条动作流,模型就基本退化回普通 WAM 的核心形式:
即同时预测未来的视觉变化以及机械臂操作动作。
WholeBodyWAM 在此基础上增加 UWBC Stream:
从而将原本主要面向机械臂操作的 WAM 扩展到 Humanoid Whole-Body Loco-Manipulation。
2. 正常情况下 Manipulation 与 UWBC 如何协同?
在每个预测时刻,模型都会同时生成和,其中 控制机械臂和手, 控制身体、腰和下肢。
在机械臂自身具有足够操作能力的情况下,例如目标物体处于机械臂正常工作空间内,机器人通常不需要为了完成抓取而进行明显的身体补偿,此时可以理解为,而 UWBC 仍然正常预测,但不会因为 Manipulation Action 而获得额外的协调注意力增强。因此在很多无需身体调整的场中,其预测结果可能表现为维持当前站姿或仅进行较小的身体调整。这里要注意,论文并没有规定,也就是说, 并不意味着 UWBC 被关闭或者 UWBC 输出严格静止,而只是表示 CASA 不额外增强Manipulation 到 UWBC 的信息传递。
3. CASA
CASA 对原始 Self-Attention Logit 的修改形式为:
其中:
- 表示模型原本的 Attention Mask;
- 表示只对 “UWBC Query 关注 Manipulation Key” 的位置施加增强;
- 是增强强度;
- 是动态门控系数。
在正常情况下,如果当前机械臂沿任务方向仍然具有足够的运动能力,则,此时 CASA 的额外 Attention Bias 为 ,因此 Attention 退化为普通形式,,也就是说,此时 CASA 不会额外强化 Manipulation 到 UWBC 的信息传递。
4. 为什么需要 CASA?
问题出现在机械臂自身无法很好完成操作的时候。
例如机器人准备抓取前方的物体:
- 一开始物体位于机械臂正常工作范围内,机械臂可以直接向前伸;
- 随着手臂不断伸展,机械臂逐渐接近自身运动能力极限;
- 如果继续只依赖机械臂,可能已经无法够到目标;
- 此时机器人应该向前移动、转动身体或者调整躯干姿态,让整个身体参与到操作中。
因此,WholeBodyWAM 引入了 CASA(Coordination-Aware Self-Attention)。
5. CASA 的门控
为了判断“当前到底有多需要身体参与”,作者设计了一个连续门控,可以直观地将 理解为:,当机械臂当前状态比较舒适,沿任务方向仍然具有较强的运动能力时,,说明当前操作基本可以依赖机械臂完成,因此不需要额外强化 Manipulation 对 UWBC 的影响。随着机械臂不断接近运动能力极限,CASA 会逐渐加强 UWBC Token 对 Manipulation Token 的关注。
例如,当机器人发现单纯伸手已经越来越难够到物体时, 会增大,UWBC 在预测身体动作时会更强地参考当前 Manipulation Action 所表达的操作意图,因此更可能生成诸如:
- Base 向前移动;
- 身体转向;
- Pelvis 调整;
- Torso 调整;
- Waist / Lower-body 配合运动;
等动作,从而让整个身体帮助机械臂完成任务。
采集是在 SIMPLE 环境里完成的,使用PICO 4 Ultra 头显,这种方式是可以同时采集到第一视角和第三视角的视频的,smpl用gmr转换成机器人动作这个就比较常见了
感受
我会读这篇是因为它说它是首批做全身动作控制的wam,但是有点失望的点在于它依然是生成第一视角视频,还有它造数据的方式我们也没有办法复用,它的一些创新我觉得都是很小的点,额反正就这样了。评估的话也是看任务是成功了还是失败了。